

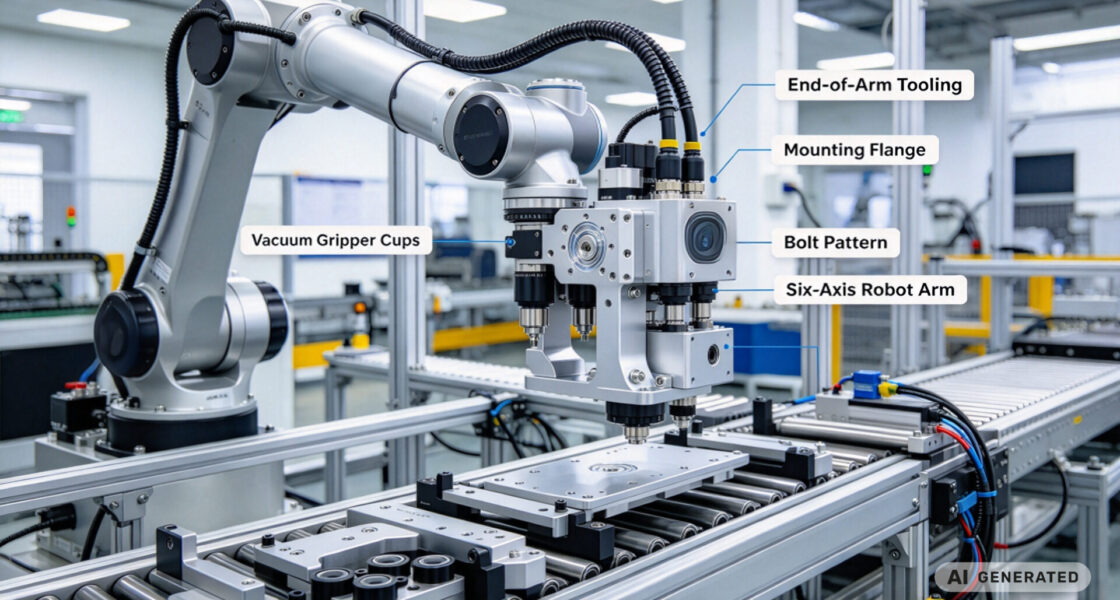
Systemintegratoren, Schaltschrankbauer und Beschaffungsteams in der Robotikintegration scheitern selten, weil ihnen eine Roboterspezifikation fehlt. Sie verlieren Zeit—und Zykluszeit—wenn End-of-Arm-Tooling zu schwer für die Nutzlastbewertung des Roboters ist, wenn Greiferhalterungen unter Last nachgeben oder wenn der Montageflansch nicht innerhalb der Toleranz mit dem Roboterhandgelenk-Lochbild übereinstimmt.
Die industriellen Automatisierungs-CNC-Bearbeitungsdienstleistungen von TPS Elektronik für End-of-Arm-Tooling sind darauf ausgelegt, dieses Risiko zu eliminieren: präzise bearbeitete Montageflansche, topologieoptimierte Strukturkomponenten, Greifer- und Vakuumverteiler-Bearbeitung und validierte Toleranzen vom Prototyp bis zur Serienproduktion.
Besprechen Sie Ihre EOAT-Bearbeitungsanforderungen mit TPS →
1. Was ist industrielle Automatisierungs-CNC-Bearbeitung für End-of-Arm-Tooling?
Industrielle Automatisierungs-CNC-Bearbeitung für End-of-Arm-Tooling (EOAT) ist der Präzisionsfertigungsprozess, der Konstruktionsentwürfe für Robotergreifer, Vakuumschalen, Montageflansche und Strukturhalterungen in physische Komponenten umwandelt, die an ein Roboterhandgelenk angebracht werden und die Nutzlast handhaben. Das EOAT ist die mechanische Schnittstelle zwischen dem Roboter und dem bewegten Teil—und seine Masse, Steifigkeit und geometrische Genauigkeit bestimmen direkt, ob die Roboterzelle ihr Zykluszeitziel erreicht.
Im Gegensatz zur allgemeinen CNC-Bearbeitung wird die EOAT-Produktion durch drei Einschränkungen bestimmt, die gleichzeitig erfüllt sein müssen: Masseminimierung, strukturelle Steifigkeit und Montagegenauigkeit. Eine Halterung, die 20% zu schwer ist, reduziert die nutzbare Nutzlast des Roboters. Ein Flansch, der 0,1 mm außer Position ist, führt dazu, dass sich der Greifer im Winkel dem Werkstück nähert, was zu Fehlgriffen und fallengelassenen Teilen führt. Ein Strukturarm, der unter Beschleunigung nachgibt, erzeugt Positionsfehler am Werkzeugmittelpunkt.
1.1 Warum sich EOAT-Bearbeitung von allgemeiner CNC-Arbeit unterscheidet
Allgemeine CNC-Bearbeitung wird oft nur anhand von Maßgenauigkeit und Oberflächenbeschaffenheit bewertet. EOAT-Bearbeitung fügt eine dritte Dimension hinzu: Masseeffizienz. Jedes Gramm, das vom EOAT entfernt wird, ist ein Gramm, das zur nutzbaren Nutzlast hinzugefügt wird, und jedes Gramm unnötiger Masse erhöht die Trägheit, die der Roboter in jedem Zyklus beschleunigen und abbremsen muss.
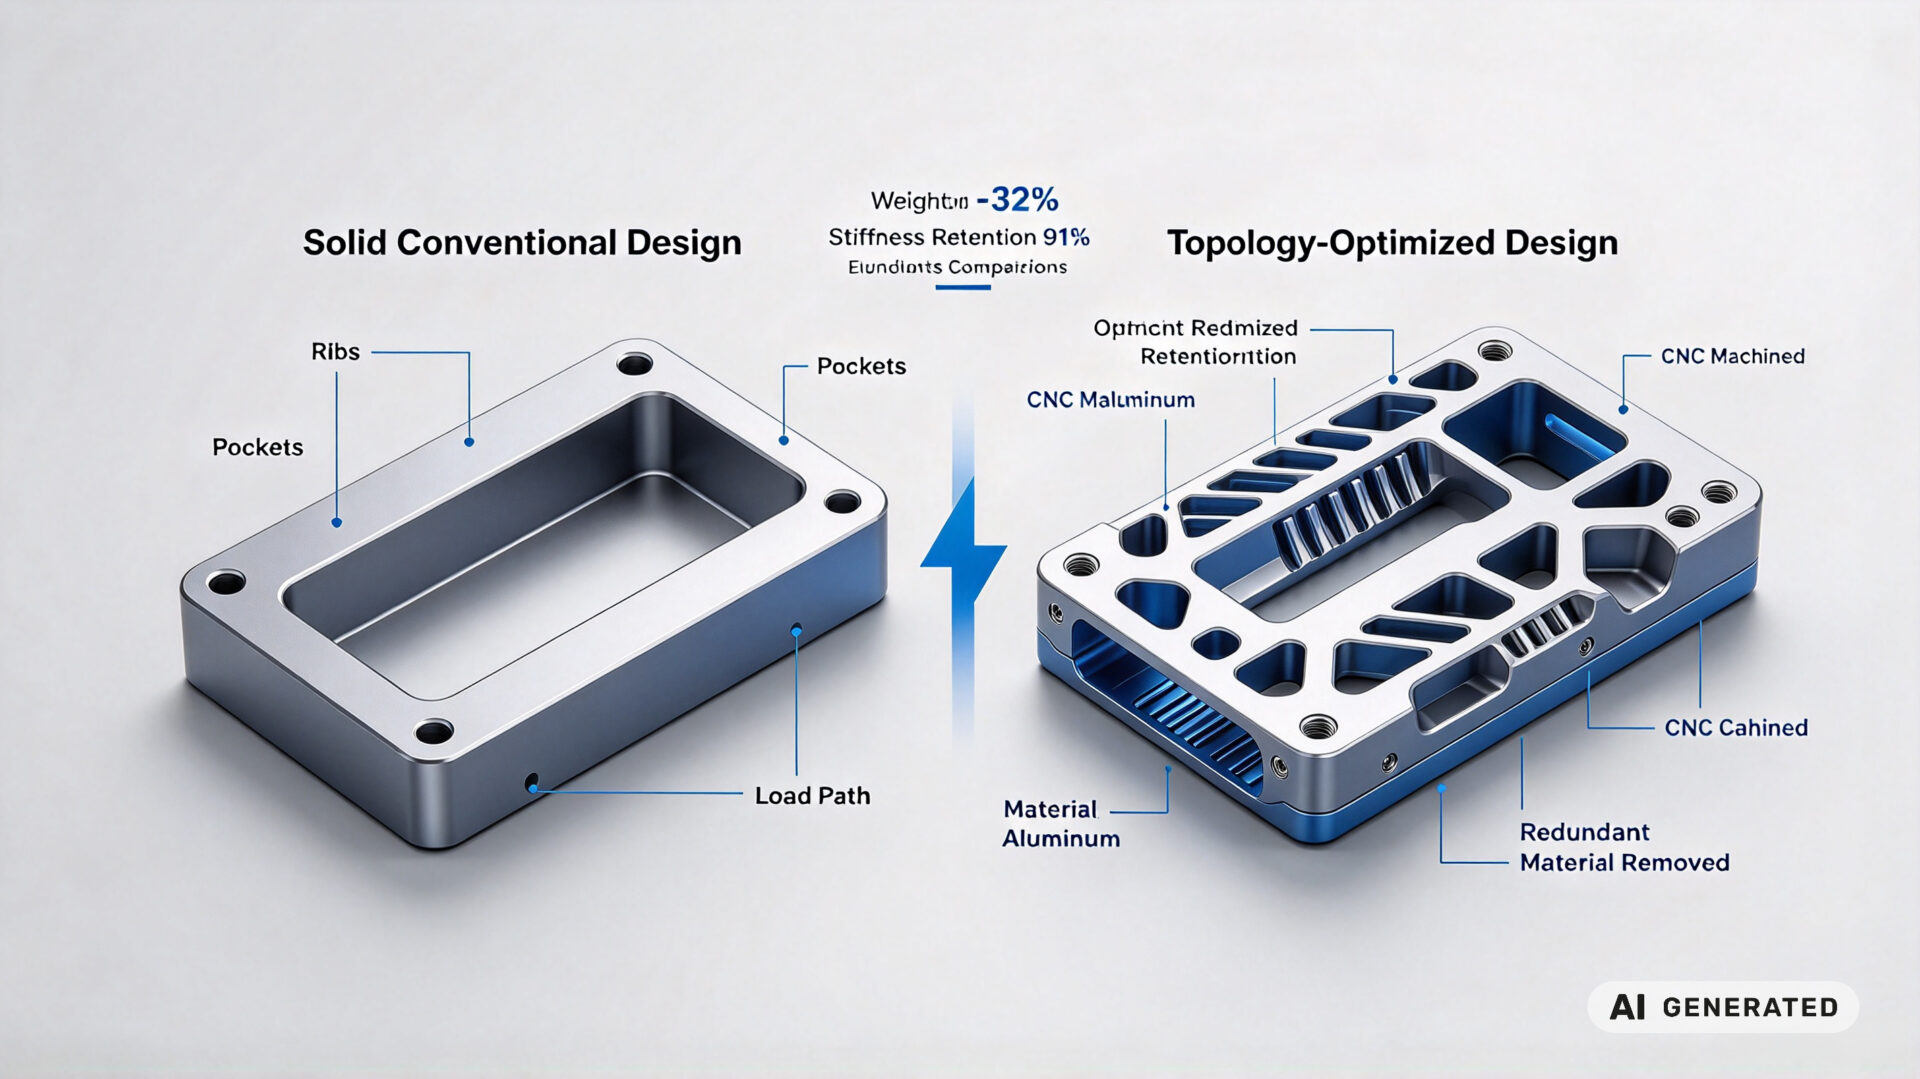
Das bedeutet, dass EOAT-Bearbeitung häufig dünnwandige Querschnitte, mit Taschen versehene Geometrien und topologieoptimierte Strukturen umfasst, die bei konventionellen bearbeiteten Teilen als unpraktisch gelten würden. Eine bearbeitete Aluminiumhalterung für eine feste Installation könnte einen massiven Querschnitt haben; dieselbe Halterung an einem Roboterarm ist typischerweise mit Taschen, Rippen und Fasen versehen, um Masse zu entfernen und gleichzeitig die Steifigkeit zu erhalten.
1.2 Die Komponentenfamilien, aus denen ein typisches EOAT besteht
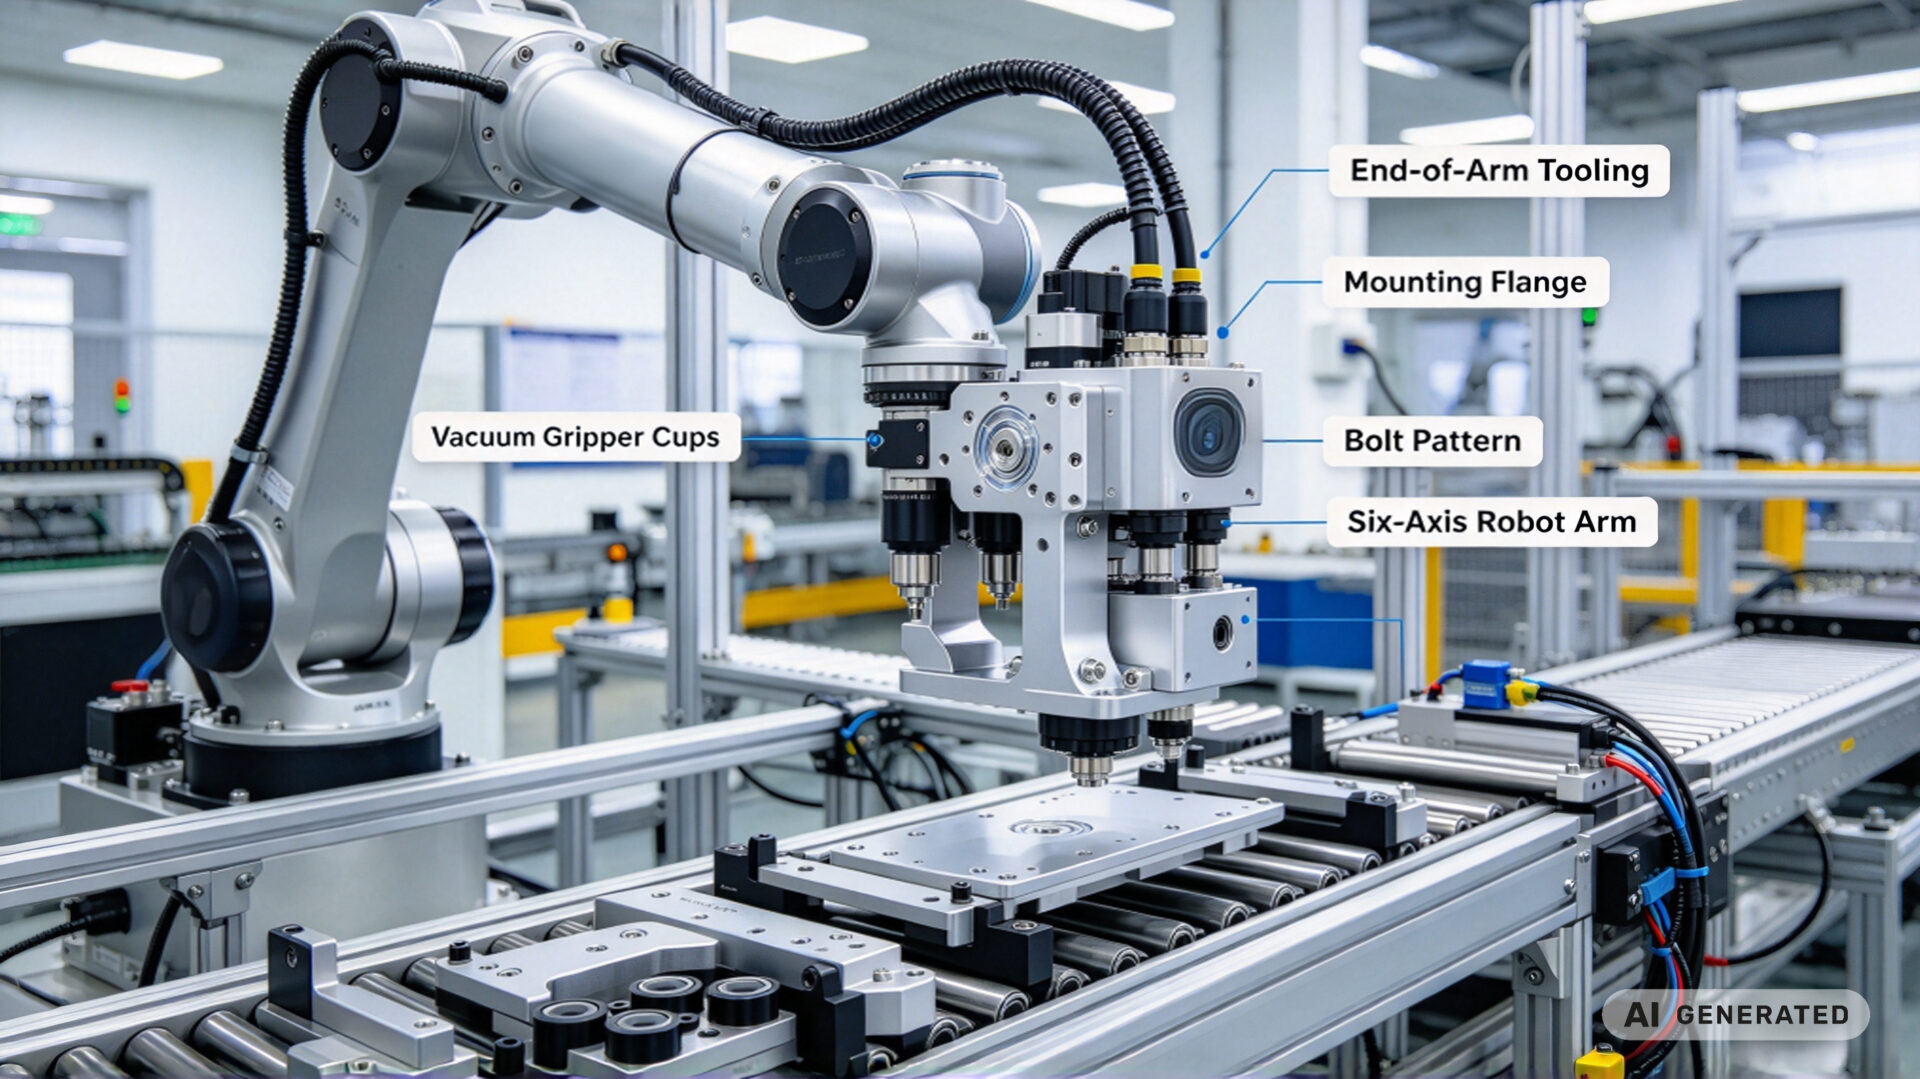
Eine typische EOAT-Baugruppe umfasst mehrere verschiedene CNC-bearbeitete Komponentenfamilien:
- Roboter-Montageflansch: Die Schnittstellenplatte, die am Roboterhandgelenk verschraubt wird. Ihr Lochbild muss der Spezifikation des Roboterherstellers entsprechen (ISO 9409-1 für viele Industrieroboter), und ihre Ebenheit und Rechtwinkligkeit bestimmen die Winkelgenauigkeit des gesamten Werkzeugs.
- Strukturarme und Halterungen: Die Elemente, die den Greifer in der erforderlichen Entfernung und Ausrichtung vom Roboterhandgelenk positionieren. Diese tragen die Biege- und Torsionslasten während der Beschleunigung.
- Greifer-Montageplatten: Die Schnittstelle zwischen dem Strukturarm und dem Greifer selbst. Diese müssen die Parallelität zwischen den Greiferbacken und dem Werkstück aufrechterhalten.
- Vakuumverteilerblöcke: Bearbeitete Blöcke, die Vakuum oder Druckluft auf mehrere Greiferschalen verteilen, mit internen Kanälen, die leckdicht sein müssen.
- Kundenspezifische Endeffektoren: Anwendungsspezifische Backen, Finger und Kontaktpads, die an die Werkstückgeometrie angepasst sind.
Der Leitfaden zu Fräsmaschinentypen und die Ressource zu CNC-Fräsmaschinenoptionen von TPS dokumentieren die Geräteplattform, die für diese Komponentenfamilien verwendet wird.
2. Wie EOAT-Masse und -Steifigkeit Nutzlast und Zykluszeit beeinflussen
Die Beziehung zwischen EOAT-Masse und Roboterleistung wird durch die Nutzlastspezifikation des Roboterherstellers bestimmt. Diese Spezifikation ist keine einfache Gewichtsgrenze—sie ist eine Grenze für die kombinierte Masse von EOAT und Werkstück, bei einem bestimmten Abstand vom Roboterhandgelenk-Montageflansch.
2.1 Die Nutzlastmathematik, die die Roboterauswahl bestimmt
Betrachten Sie einen Sechs-Achs-Roboter, der für 10 kg Nutzlast an seinem Handgelenk ausgelegt ist. Wenn das EOAT 4 kg wiegt und das Werkstück 5 kg wiegt, beträgt die kombinierte Last 9 kg—innerhalb der 10 kg-Bewertung. Aber wenn das EOAT mit einem schwereren Montageflansch und Strukturarm neu konstruiert wird und das neue EOAT 6 kg wiegt, beträgt die kombinierte Last 11 kg und überschreitet die Bewertung des Roboters.
Die Konsequenz ist nicht unbedingt ein sofortiger Ausfall. Der Roboter kann die Last möglicherweise noch bewegen, aber mit reduzierter Beschleunigung, um die Motordrehmomentgrenzen nicht zu überschreiten. Dies erhöht direkt die Zykluszeit. Alternativ muss der Integrator möglicherweise einen größeren, teureren Roboter auswählen—eine Entscheidung, die sich durch das gesamte Zellendesign auswirkt.
Der sekundäre Effekt ist das Massenträgheitsmoment. Nutzlastspezifikationen werden typischerweise bei einem bestimmten Abstand vom Handgelenkflansch angegeben. Wenn das EOAT den Massenschwerpunkt weiter vom Handgelenk weg verschiebt, erhöht sich das effektive Trägheitsmoment mit dem Quadrat des Abstands. Eine Reduzierung der EOAT-Masse um 1 kg bei 300 mm vom Handgelenk ist erheblich mehr wert als 1 kg bei 100 mm.
2.2 Trägheit, Beschleunigung und Zykluszeit
Die Zykluszeit in einer Roboterzelle wird durch die Beschleunigungs- und Verzögerungsphasen jeder Bewegung bestimmt, nicht durch die maximale Geschwindigkeit. Bei einem gegebenen Motordrehmoment ist die erreichbare Beschleunigung umgekehrt proportional zur Gesamtträgheit—der Summe aus Roboterarmträgheit, EOAT-Trägheit und Werkstückträgheit. Die Reduzierung der EOAT-Trägheit reduziert daher direkt das für eine gegebene Beschleunigung erforderliche Drehmoment oder ermöglicht eine höhere Beschleunigung bei gleichem Drehmoment.
Veröffentlichte Forschung zur Robot-Endeffektor-Konstruktion identifiziert konsistent die Massenreduzierung als primären Hebel zur Zykluszeitverbesserung. Eine Studie im Journal of Mechanical Design (ASME) zur nachgiebigen Greiferkonstruktion stellt fest, dass die Reduzierung der bewegten Masse des Endeffektors eine der effektivsten Möglichkeiten zur Verbesserung der dynamischen Reaktion eines Robotersystems ist.
Für Integratoren übersetzt sich dies in ein Konstruktionsprinzip: EOAT-Komponenten sollten auf die minimale Masse bearbeitet werden, die die erforderliche Steifigkeit und Ermüdungslebensdauer aufrechterhält. Dies ist keine Aufgabe für einen allgemeinen Bearbeitungslieferanten—es erfordert einen Partner, der die Lastfälle versteht und zu Taschengeometrie, Rippenplatzierung und Materialauswahl beraten kann.
Die Präzisions-CNC-Bearbeitungsfähigkeiten von TPS sind darauf ausgelegt, diese masseeffiziente Konstruktionsphilosophie zu unterstützen.
3. TPS CNC-Bearbeitungskapazitäten für die EOAT-Produktion
TPS Elektronik betreibt CNC-Bearbeitungskapazitäten, die speziell für die Präzisionsanforderungen von Roboter-End-of-Arm-Tooling konfiguriert und in seine EMS- und Elektronikmontagedienstleistungen integriert sind.
3.1 5-Achs-Bearbeitung für komplexe Geometrien
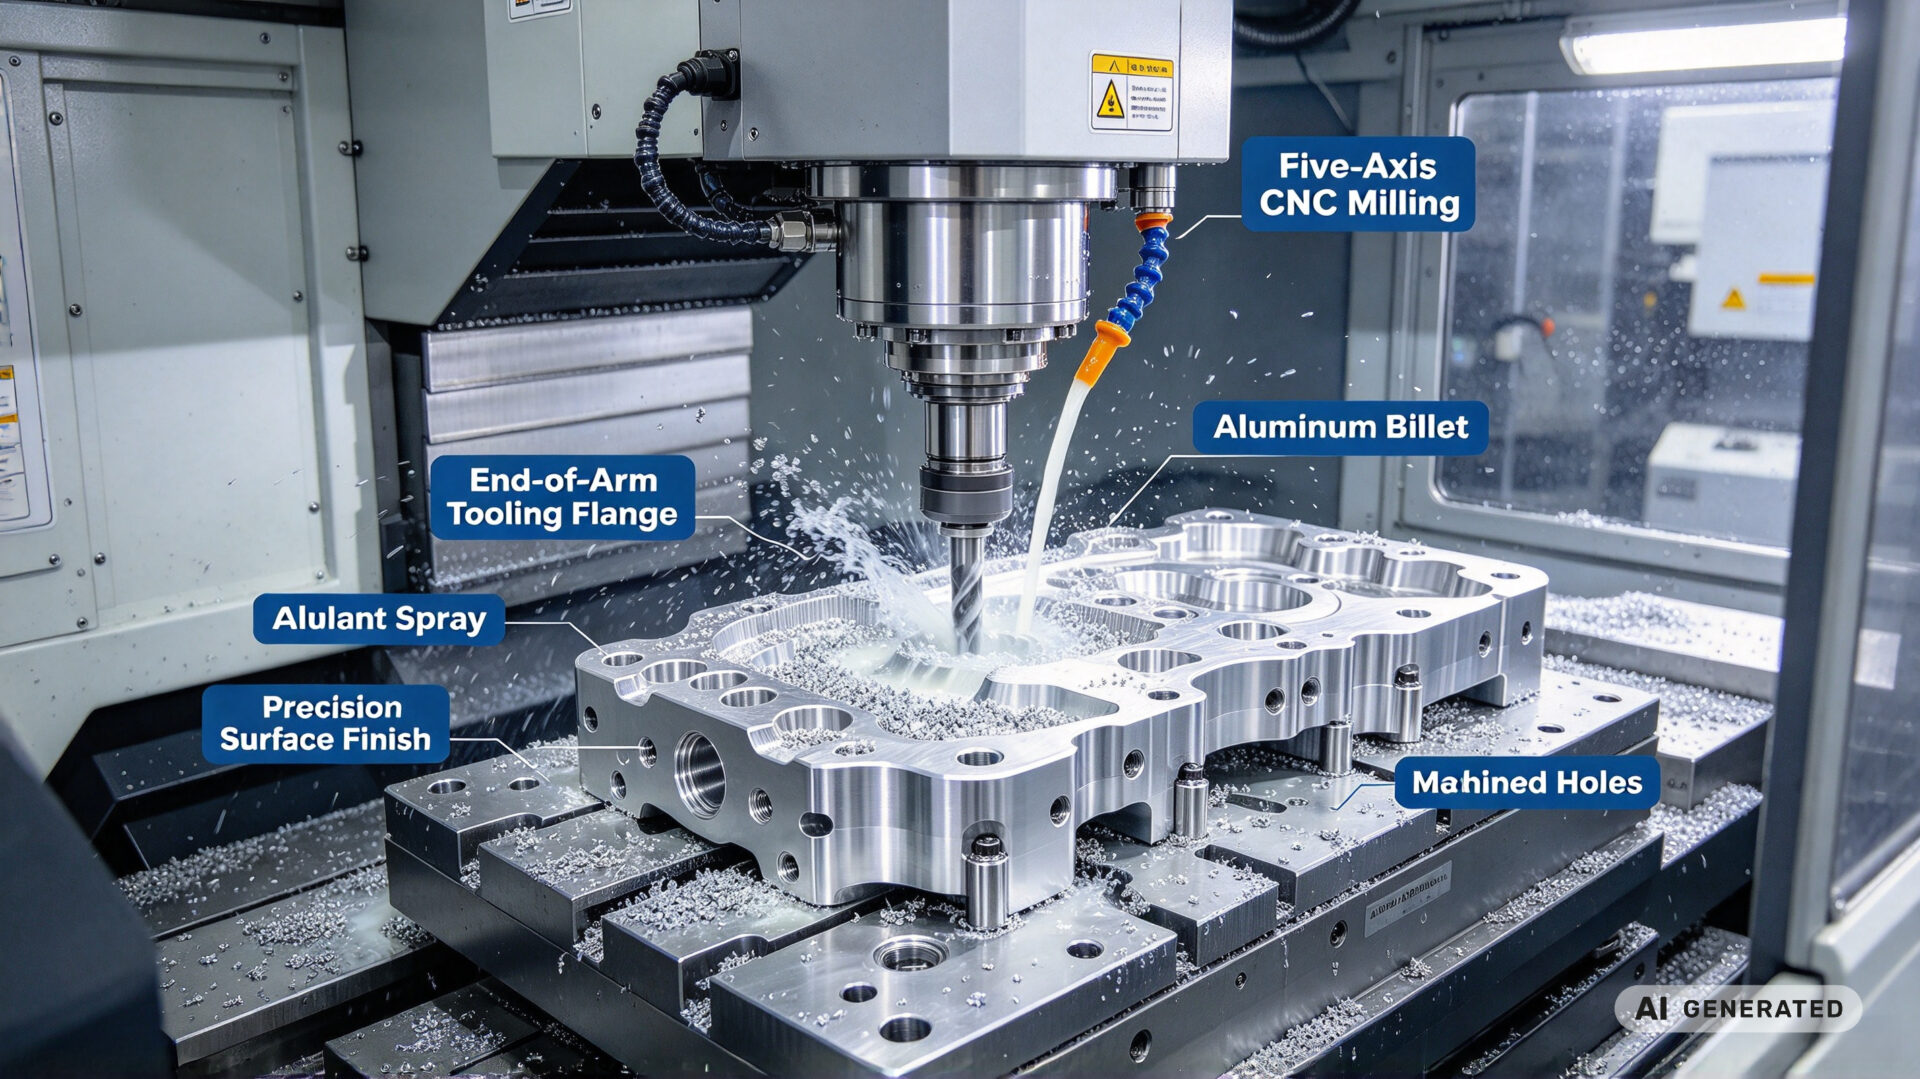
EOAT-Komponenten erfordern häufig Merkmale, die nicht in einer einzigen Aufspannung auf einer 3-Achs-Maschine hergestellt werden können: abgewinkelte Greifer-Montageflächen, Verbundwinkel-Lochbilder, konturierte Kontaktflächen und interne Kanäle für Vakuum oder Pneumatik. Die simultane 5-Achs-Bearbeitung ermöglicht die Herstellung dieser Merkmale in einer einzigen Aufspannung und eliminiert den Positionsfehler, der sich über mehrere Vorrichtungen akkumuliert.
Die 5-Achs-Plattform bei TPS unterstützt:
- Simultane 5-Achs-Konturierung für komplexe Oberflächen
- In-Prozess-Antastung zur Aufspannungsverifikation und Merkmalsmessung
- Hochgeschwindigkeitsspindelbetrieb für Aluminium und technische Kunststoffe
- Robuste Konstruktion für Stahl- und Edelstahlbearbeitung
3.2 Toleranzen und Oberflächenbeschaffenheit, die zählen
Nicht alle EOAT-Merkmale erfordern dieselbe Toleranz. Das Montageflansch-Lochbild und die Greifer-Montagefläche sind die beiden Merkmale, die die Gesamtsystemgenauigkeit bestimmen, und diese werden typischerweise mit ±0,02 mm oder enger spezifiziert. Strukturmerkmale, die kein Bezugssystem festlegen, können mit ±0,1 mm gehalten werden, ohne die Funktion zu beeinträchtigen.
Das Engineering-Team von TPS arbeitet mit dem Design des Kunden zusammen, um zu identifizieren, welche Merkmale genauigkeitskritisch sind und welche nicht—sodass der Bearbeitungsprozess Inspektion und Prozesskontrollaufwand dort konzentrieren kann, wo es darauf ankommt, ohne Kosten für nicht kritische Merkmale hinzuzufügen.
3.3 Materialauswahl: Aluminium, Stahl und technische Kunststoffe
Die Materialauswahl für EOAT-Komponenten umfasst einen Kompromiss zwischen Steifigkeit, Masse und Kosten:
- 6061-T6 Aluminium: Die Standardwahl für die meisten EOAT-Strukturkomponenten. Es bietet ein gutes Gleichgewicht aus Festigkeit, Steifigkeit und Bearbeitbarkeit bei niedriger Dichte (2,7 g/cm³). Es kann für Verschleißfestigkeit und Korrosionsschutz eloxiert werden.
- 7075 Aluminium: Höhere Festigkeit als 6061, verwendet für hochbelastete Greiferfinger und Montageflansche, wo die zusätzlichen Kosten gerechtfertigt sind.
- Stahl (1045, 4140): Wird verwendet, wo das EOAT Schlagfestigkeit erfordert oder wo eine Stahl-auf-Stahl-Schnittstelle benötigt wird. Dreifache Dichte von Aluminium, daher sparsam eingesetzt.
- Edelstahl (304, 316L): Wird in Lebensmittelverarbeitungs-, Pharma- und Reinraum-Roboteranwendungen verwendet, wo Korrosionsbeständigkeit zwingend erforderlich ist.
- Technische Kunststoffe (POM, PEEK, UHMW): Werden für Kontaktpads, nicht abfärbende Greiferbacken und elektrische Isolationskomponenten verwendet. PEEK bietet hohe Steifigkeit und Temperaturbeständigkeit; POM ist kostengünstiger und leichter zu bearbeiten.
Die Präzisionsbearbeitungsressource von TPS dokumentiert die Materialfähigkeiten und Prozesskontrollen für die EOAT-Fertigung von Prototyp bis Serie.
4. Design for Manufacturability und Roboterintegration
Die effektivste Methode zur Reduzierung von EOAT-Kosten und Durchlaufzeit besteht darin, die Fertigbarkeit während der Designphase zu adressieren. TPS bietet eine Design-for-Manufacturability-(DFM)-Überprüfung als Teil des Angebotsprozesses an, die Folgendes abdeckt:
- Merkmalszugänglichkeit: Können alle erforderlichen Merkmale mit Standardwerkzeugen in der minimalen Anzahl von Aufspannungen erreicht werden? Verbundwinkelmerkmale, die 5-Achs-Bearbeitung erfordern, erhöhen die Kosten und können durch eine kleine Designänderung vermeidbar sein.
- Toleranzrationalisierung: Welche Merkmale benötigen wirklich ±0,02 mm und welche können gelockert werden? Die Überspezifikation von Toleranzen bei nicht kritischen Merkmalen ist eine der häufigsten Quellen unnötiger Kosten.
- Standardkomponentenintegration: Wo möglich, reduziert die Verwendung von Standardgreifern, Flanschen und Verteilerblöcken die Anzahl der kundenspezifisch bearbeiteten Teile und vereinfacht die Ersatzteilverwaltung.
- Montagereihenfolge: Die Reihenfolge, in der Komponenten montiert werden, beeinflusst die Zugänglichkeit für Befestigungselemente und Kabelverlegung. Die DFM-Überprüfung kann Montageprobleme identifizieren, bevor das erste Teil bearbeitet wird.
- Roboterschnittstellenstandard: Für ISO 9409-1-konforme Roboterhandgelenke sind das Montageflansch-Lochbild und der Pilotdurchmesser standardisiert. Die Überprüfung dessen in der Designphase verhindert die kostspielige Entdeckung, dass der Flansch nach der Bearbeitung nicht zum Roboter passt.
Der schnelle RFQ- und DFM-Service von TPS bietet strukturiertes Feedback innerhalb des Angebotszyklus, reduziert Klärungsrunden und verkürzt den Weg vom Design zum Erstmuster.
5. RFQ-Checkliste für EOAT-CNC-Bearbeitung
Um Angebotserstellung und Bewertung für industrial automation machining von End-of-Arm-Tooling zu beschleunigen, geben Sie die folgenden Informationen an:
- Komponentenliste und Menge: Einzelne Teilenummern, Jahresvolumen und Prototyp- vs. Serienaufteilung
- 3D-CAD-Modelle und 2D-Zeichnungen: STEP- oder IGES-Dateien mit Toleranzspezifikationen und Oberflächenbeschaffenheitsanforderungen
- Materialspezifikation: Aluminiumlegierungsgüte, Stahlgüte oder technischer Kunststoff sowie Wärmebehandlungs- oder Oberflächenbehandlungsanforderungen
- Genauigkeitskritische Merkmale: Welche Maße und Bezugssysteme müssen bei ±0,02 mm oder enger gehalten werden und welche können gelockert werden
- Roboterschnittstellendetails: Roboterhersteller und -modell, Handgelenk-Lochbildstandard (ISO 9409-1 oder herstellerspezifisch) und Montageflanschabmessungen
- Last- und Masseziele: Maximal zulässige EOAT-Masse und erwartetes Nutzlastgewicht
- Montageanforderungen: Ob TPS einzelne Komponenten oder ein komplett montiertes EOAT liefern soll
- Dokumentationsbedarf: Erstmusterprüfberichte, Materialzertifikate, Maßprüfberichte
Die Angabe dieser Details reduziert Klärungszyklen während der Bewertung. Das Engineering-Team von TPS kann DFM-Überprüfung, Toleranzanalyse und Materialauswahl als Teil des RFQ-Prozesses unterstützen.